Trois chiffres sur la même offre sont tous exacts — « 4 mégapixels », « portée IR 30 m », « 0.001 lux » — et aucun ne répond à la question que l’acheteur pose réellement : une personne qui s’approche de la caméra à 20 m, peut-on l’identifier ou non ?
C’est le malentendu le plus coûteux des achats de vidéosurveillance. Le nombre de pixels indique seulement la taille de l’image, pas la surface qu’y occupe la cible ; et la capacité à identifier une personne dépend du nombre de pixels empilés sur cette personne. L’indicateur est la densité de pixels en px/m, elle est définie dans une norme, et elle se lit dans un tableau — pourtant elle n’apparaît presque jamais sur l’offre d’un fournisseur.
Dans les systèmes courant faible pour projets hôteliers et tertiaires, les caméras sont le poste qui compte le plus de points et génère le plus de reprises : la position et la focale sont figées, le chemin de câbles est posé, le plafond est fermé, et c’est à ce moment-là que quelqu’un constate qu’un point critique « voit mais ne reconnaît pas » — la correction, c’est une seconde caméra, ou une caméra rééquipée et réorientée. Cet article ne compare donc pas les marques (voir sourcing de caméras CCTV et audits d’usine avec tests PTZ). Il traite un seul sujet : comment calculer la résolution et l’objectif à partir de la distance et de l’usage, puis les inscrire dans la RFQ.
1. L’usage d’abord, les pixels ensuite : la densité de pixels est le seul chiffre comparable
L’IEC 62676-4, guide d’application des systèmes de vidéosurveillance, définit les grades de qualité d’image selon le nombre de pixels qu’occupe dans l’image un visage humain de 16 cm de large, exprimé en pixels par mètre. L’édition de 2014 fixe les quatre grades DORI :
| Grade | Densité de pixels | Ce que l’on peut juger | Points de caméra typiques |
|---|---|---|---|
| Détecter | 25 px/m | Si une personne est entrée | Périmètre, hors les murs, toiture |
| Observer | 63 px/m | Combien de personnes, couleur des vêtements | Hall, couloirs, parking |
| Reconnaître | 125 px/m | S’il s’agit de quelqu’un déjà vu | Palier d’ascenseurs, couloir d’étage, couloir de service |
| Identifier | 250 px/m | Qui est cette personne | Tourniquet d’entrée, caisse, porte du bureau financier |
(La même norme comporte aussi un grade « surveiller » à 12.5 px/m et un grade « inspecter » à 1000 px/m, ce dernier pour le détail au niveau des documents et des plaques signalétiques.)
Attention à l’édition. Les versions récentes de l’IEC 62676-4 remplacent les quatre grades DORI par un système à sept grades à 20 / 40 / 80 / 125 / 250 / 500 / 1500 px/m, avec d’autres noms et d’autres limites. Conséquence : la même caméra peut être annoncée « distance d’identification 20 m » sur l’ancien tableau et tomber dans le grade 80 px/m sur le nouveau, avec une distance plus courte. L’action d’achat est simple : précisez dans la RFQ sur quelle édition et quel grade vous calculez, et demandez au fournisseur le calcul qui produit la distance, pas seulement la conclusion « 30 m ».
2. Jusqu’où porte une résolution : on calcule une largeur de champ, pas une distance
Densité de pixels = pixels horizontaux ÷ largeur de champ. À résolution fixée, dès que la largeur de champ est connue, on sait jusqu’où chaque grade porte. Inversé, la largeur de champ pleine est la largeur maximale à laquelle cette résolution tient encore le grade :
| Résolution | Détecter 25 px/m | Observer 63 px/m | Reconnaître 125 px/m | Identifier 250 px/m |
|---|---|---|---|---|
| 2MP (1920 px) | 76.8 m | 30.5 m | 15.4 m | 7.7 m |
| 4MP (2560 px) | 102.4 m | 40.6 m | 20.5 m | 10.2 m |
| 8MP (3840 px) | 153.6 m | 61.0 m | 30.7 m | 15.4 m |
Lecture : une caméra 4 MP ne tient le grade « reconnaître » que tant que le champ ne dépasse pas 10.2 m de large. Si cette caméra 4 MP est posée dans un hall avec un grand angle qui projette un champ de 30 m de large, elle est en pratique au grade « observer » — les personnes dans l’image ont des traits visibles, mais ne sont pas reconnaissables. C’est toute l’explication du « 4 mégapixels et pourtant flou ».
3. La focale : champ de vision et distance sont un arbitrage
La focale décide de la largeur du champ. Champ de vision horizontal ≈ 2 × arctan(largeur du capteur ÷ (2 × focale)) ; largeur de champ = distance × largeur du capteur ÷ focale. Prenons le capteur 1/2.8″ courant, de largeur utile 5.6 mm :
| Focale | Champ de vision horizontal | Largeur de champ à 30 m |
|---|---|---|
| 2.8 mm | 90.0° | 60 m |
| 4 mm | 70.0° | 42 m |
| 6 mm | 50.0° | 28 m |
| 8 mm | 38.6° | 21 m |
| 12 mm | 26.3° | 14 m |
Remplacez toujours la largeur de capteur supposée par la valeur réelle de la fiche technique du fournisseur — les capteurs 1/1.8″, 1/2.8″ et 1/3″ n’ont pas la même largeur, et à focale identique la largeur de champ peut varier de 20 à 30 pour cent. La formule ne change pas ; il suffit de substituer et de calculer.
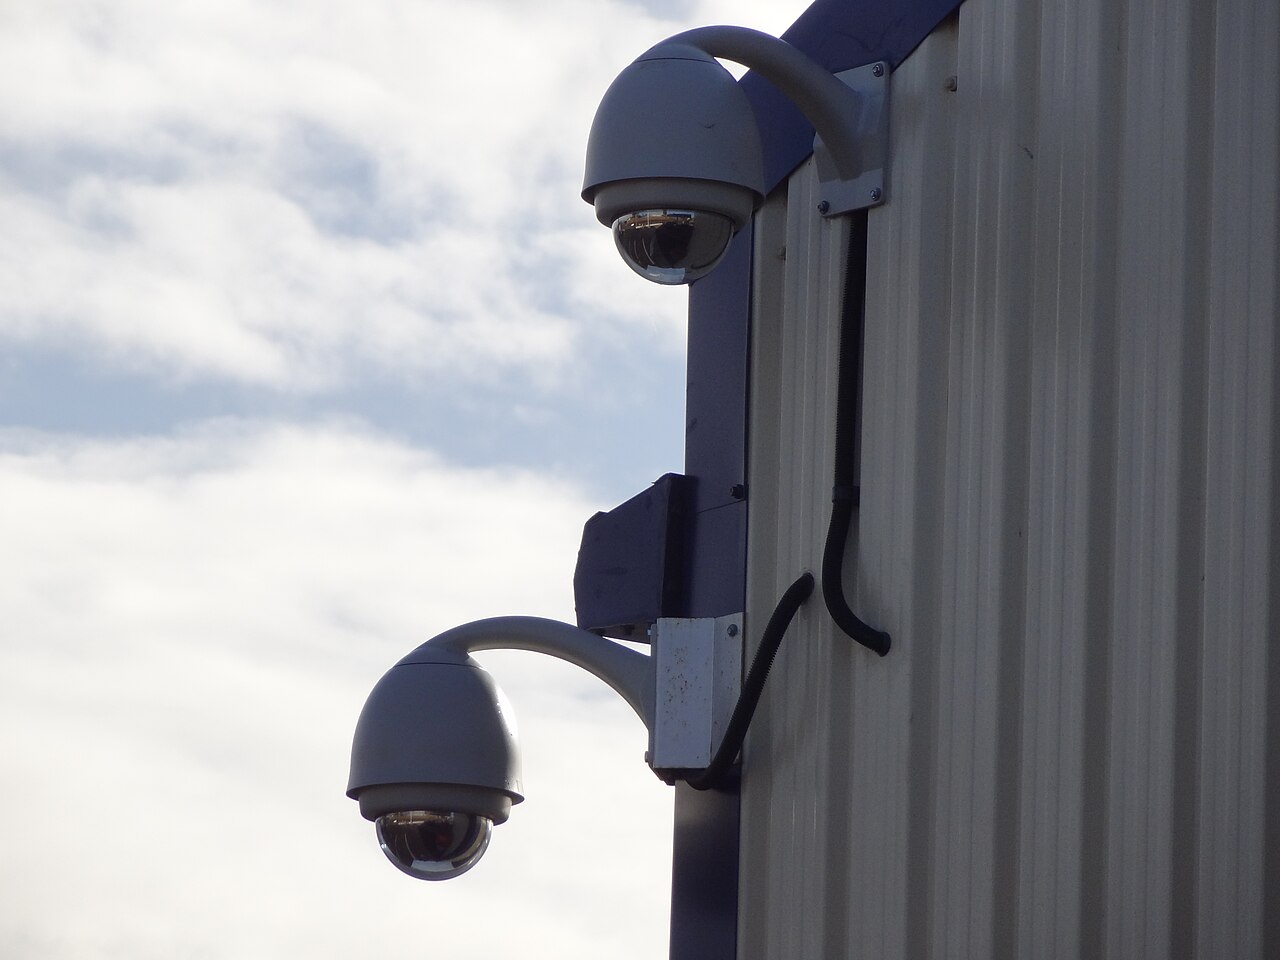
La focale décide de la largeur de couverture ; le boîtier ne décide pas de la distance de vision — les caméras d’une même série partagent en général un boîtier et ne diffèrent que par les quelques millimètres imprimés sur l’objectif.
4. Inverser le calcul : trois points de caméra réels traités de bout en bout
Avec ces deux formules, la sélection se fait à rebours : on fixe « à quelle distance, et que faut-il voir », on calcule la largeur de champ nécessaire, puis on choisit focale et résolution.
| Point et exigence | Distance | px/m requis | Résolution | Largeur de champ max | Focale mini | Choix réel |
|---|---|---|---|---|---|---|
| Entrée d’hôtel, identifier | 20 m | 250 | 4MP | 10.24 m | 10.9 mm | 12 mm fixe |
| Quai de livraison, reconnaître | 30 m | 125 | 4MP | 20.48 m | 8.2 mm | 8 mm fixe |
| Couloir d’étage, identifier | 10 m | 250 | 2MP | 7.68 m | 7.3 mm | 8 mm fixe |
| Vue d’ensemble du parvis, détecter l’entrée | 60 m | 25 | 4MP | 102.4 m | 3.3 mm | 4 mm (2.8 mm ne donne que 21 px/m, sous le grade) |
| Allée, partie médiane, identifier | 15 m | 250 | 8MP | 15.36 m | 5.5 mm | 6 mm fixe |
Ce tableau montre deux choses. D’abord, des points différents d’un même bâtiment demandent des focales et des résolutions différentes — un modèle unique sur tout le site est une erreur dès le départ. Ensuite, « couvrir assez large » et « avoir assez de pixels » sont en conflit : plus un grand angle couvre large, plus le px/m baisse à distance égale, donc chaque point doit être calculé à partir de la focale minimale au lieu d’être deviné à partir d’une distance d’observation. Pour un point à identifier à 15 m, 8 MP en 6 mm et 4 MP en 12 mm conviennent tous deux ; le premier donne un champ plus large qui couvre aussi les deux côtés de l’allée, le second un champ plus étroit sur un point unique. La vraie différence de prix n’est pas dans la caméra, elle est dans le stockage derrière.
Deux conditions physiques sont aussi régulièrement mal renseignées : hauteur de pose et angle d’inclinaison. L’identification d’un visage exige une caméra à peu près à hauteur de visage, avec une inclinaison ne dépassant pas environ 30 degrés ; posée à 6 m sur un mât et visant droit vers le bas, elle ne voit que le sommet du crâne et les épaules, et aucune densité de pixels ne rattrape cela. Le schéma de caméras doit porter ensemble hauteur, inclinaison et distance horizontale — « distance 20 m » seul ne suffit pas.
5. Quatre chiffres de l’offre — sur quoi il faut revenir
| Argument marketing | Ce qu’il signifie réellement | Ce qu’il faut demander dans la RFQ |
|---|---|---|
| « 4 mégapixels » | Nombre total de pixels seulement, rien sur la taille du pixel | Modèle de capteur et pas de pixel en µm. En 4 MP, un 1/2.8″ fait environ 1.95 µm et un 1/1.8″ environ 2.81 µm — à peu près le double de surface, soit près d’un diaphragme d’avantage en faible éclairage |
| « 0.001 lux » | Mesuré en général avec un obturateur lent et le gain maximal | Demandez les valeurs de lux et de gain à un obturateur de 1/30 s. Un obturateur lent fait paraître lumineuse une scène statique et floute le passage d’une personne |
| « Portée IR 30 m » | La portée nominale de l’illuminateur IR, pas une distance de reconnaissance utilisable | Demandez la longueur d’onde (850 nm avec une lueur rouge visible, 940 nm sans mais moins efficace), la puissance de l’illuminateur et la distance effective à 3 m de hauteur et 20 degrés d’inclinaison (la pratique ramène une valeur nominale à 50–70 pour cent ; c’est de l’expérience de terrain, pas une norme) |
| « H.265 économise la moitié » | Économise du débit et du stockage, pas de la qualité d’image | Fixez un plafond de débit binaire dans la spécification (par exemple flux principal 4 MP ≤ 4 Mbps) et le profil d’encodage, sinon le débit par défaut à la livraison vaut le double du nominal et le stockage ne tient pas |
6. Quand les pixels augmentent, l’argent part dans les disques, les switches et les baies
C’est le calcul que les acheteurs oublient le plus souvent. H.265, enregistrement continu, 30 jours :
| Débit par voie | Par jour | Une voie, 30 jours | 64 voies, 30 jours (brut) | Disques de 8 TB (7.2 TB utiles) |
|---|---|---|---|---|
| 2 Mbps (2MP typique) | 21.6 GB | 0.65 TB | 41.5 TB | 6–7 disques |
| 4 Mbps (4MP typique) | 43.2 GB | 1.30 TB | 82.9 TB | 12–13 disques |
| 8 Mbps (8MP typique) | 86.4 GB | 2.59 TB | 165.9 TB | 25 disques ou plus |
Passer de 2 MP à 8 MP sur 64 voies transforme 7 disques en 25, avant RAID et disques de secours. En parallèle, chaque voie 8 MP consomme plus de bande passante sur le port du switch, la bande passante d’entrée et la capacité de décodage du NVR imposent un changement de modèle, et les unités de baie, le budget PoE et même le refroidissement de la salle doivent être recalculés. L’enregistrement sur détection de mouvement, qui stocke en pratique environ 40 pour cent du temps, peut ramener le 8 MP à environ 33 TB — mais c’est du stockage sous condition, et il faut confirmer que les critères de réception l’autorisent.
Le vrai principe de sélection est donc : haute résolution sur les points critiques, résolution suffisante sur les circulations. Placez du 8 MP sur les cinq à huit points de l’entrée, de la caisse et du palier d’ascenseurs, gardez du 2 à 4 MP grand angle sur les cinquante autres voies, et le prix total comme le stockage ressortent plus bas qu’avec du 8 MP partout. Le détail des calculs de stockage et de bande passante figure dans stockage et bande passante CCTV pour un hôtel de 500 chambres ; les budgets de liens montants et de ports PoE dans sourcing de switches PoE 24 ports et sourcing de câblage structuré.
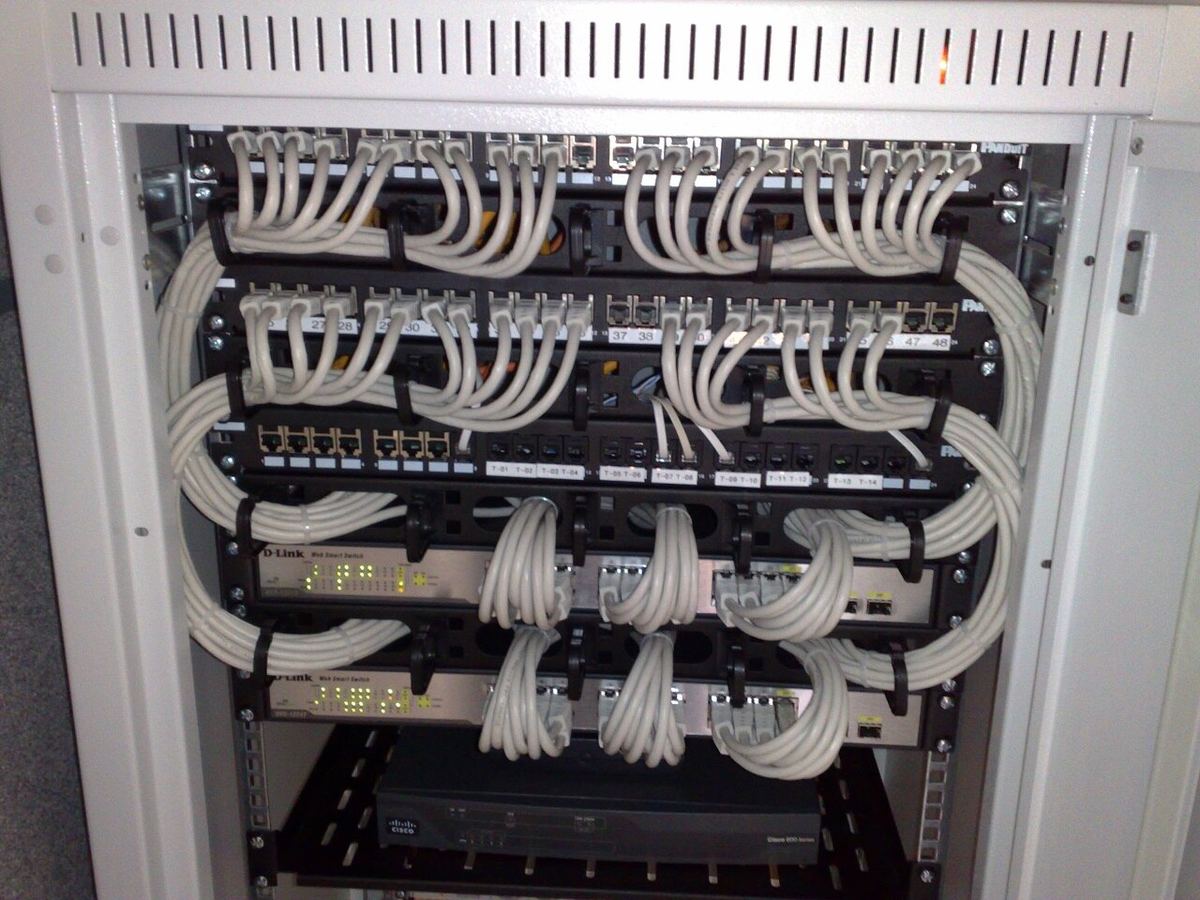
Quand les pixels augmentent, ce qui coûte vraiment plus cher, ce sont les disques, les voies NVR, les ports de switch et les unités de baie — des postes volontiers « chiffrés séparément ».
7. Les dix lignes de spécification à mettre dans la RFQ
Envoyez les dix lignes ci-dessous sous forme de tableau à trois fournisseurs et les offres deviennent comparables (exigez un chiffre sur chaque ligne ; « standard » et « configuration normale » ne sont pas acceptés) :
- Numéro et emplacement du point de caméra (intérieur / extérieur / plafond / mât)
- Hauteur de pose et angle d’inclinaison en degrés
- Distance horizontale à la cible en mètres
- Grade d’usage de ce point (détecter / observer / reconnaître / identifier) et px/m correspondant
- Édition et tableau de grades utilisés pour le calcul (62676-4 2014 quatre grades, ou les sept grades plus récents)
- Résolution exigée et pas de pixel
- Type d’objectif (fixe ou varifocal), plage focale, champ de vision horizontal exigé
- Condition de faible éclairage : exigence de lux et de gain à un obturateur de 1/30 s
- Encodage et plafond de débit binaire, flux principal et flux secondaire
- Méthode de réception : capture à la distance nominale et mesure du nombre de pixels horizontaux sur le visage (≥ 40 px est le plancher pour la reconnaissance)
Joignez le plan de caméras du site et des photos du site, et les réponses reviennent sous une forme complètement différente ; c’est aussi pourquoi le schéma de caméras doit être préparé tôt dans la conception ELV d’un hôtel de 500 chambres.
8. Cinq contrôles de réception sur site
Des images de jour masquent tous les problèmes. Ces cinq contrôles décident de la qualité à la livraison :
- Mesurer la densité de pixels. Placez une personne à la distance nominale, prenez une capture, mesurez la largeur en pixels du visage. Moins de 40 px, c’est « non reconnaissable » : le grade de reconnaissance n’est pas atteint — une preuve plus solide que n’importe quelle fiche technique.
- Faible éclairage. Éteignez l’illuminateur, ne laissez que la lumière ambiante, faites une capture à un obturateur de 1/30 s, et regardez le bruit et le flou de mouvement plutôt que la luminosité de l’image fixe.
- IR en pratique. De nuit, placez une personne à la distance nominale et vérifiez si le contour du visage se distingue ; la décroissance de l’IR et le décalage de mise au point apparaissent à cette étape.
- Zoom et mise au point. Sur les caméras varifocal, contrôlez séparément la mise au point de jour et de nuit (elle se décale à la longueur d’onde IR), puis verrouillez le réglage et notez la focale.
- Débit et enregistrement continu. Enregistrez une heure en continu, mesurez le débit moyen par rapport à la valeur spécifiée, et vérifiez l’entrée NVR et la lecture à distance en pleine charge.
La taille d’échantillon et les règles d’acceptation/rejet suivent le tableau d’échantillonnage AQL ; alignez le processus avant expédition sur l’inspection avant expédition en Chine et la checklist QC des caméras de surveillance ; vérifiez les certificats ligne par ligne avec comment contrôler un certificat produit au lieu de faire confiance à un PDF sur sa mine.
9. Six pièges
- Confondre nombre de pixels et qualité d’image. Un grand angle 4 MP sur tout un hall place tout le monde au grade « observer », et le jour où quelque chose arrive, personne n’est identifiable.
- Comparer les mégapixels et pas le pas de pixel. À 4 MP identiques, l’écart d’image de nuit entre un petit et un grand pixel de capteur est bien plus grand que l’écart de jour.
- Un modèle unique sur tout le site. Le grand angle partout est bon marché et facile, et le prix à payer est que les points critiques ne sont jamais assez nets.
- Négliger hauteur et inclinaison. Un mât de 6 m qui plonge sur une personne à 20 m ne voit que le sommet du crâne ; le schéma doit indiquer hauteur et angle.
- Chiffrer le stockage sur 30 jours nominaux. Le débit réel vaut le double du nominal : la livraison ne tient alors que 15 jours — ou le client paye des disques supplémentaires.
- N’accepter que des échantillons de jour. La performance IR de nuit, le flou d’obturateur lent et le décalage de mise au point passent tous inaperçus.
Étape suivante : envoyez-nous le schéma de caméras, recevez une revue de spécification en 48 heures
Si vous avez un plan d’étage, un schéma de caméras ou l’offre du fournisseur précédent, envoyez-la — WhatsApp ou e-mail, au choix — et sous 48 heures nous renvoyons trois choses : (1) le grade de densité de pixels que chaque point exige d’après sa distance et son usage ; (2) la combinaison résolution/focale recommandée, y compris les points qui ne méritent pas la haute résolution et le stockage que cela économise ; (3) un jeu de lignes de spécification et de critères de réception que vous pouvez envoyer tel quel pour consultation. Nous travaillons du côté acheteur : sélection de fournisseurs et audits d’usine, et contrôle qualité avant expédition — le processus complet est décrit dans notre méthode.